PROJECT #263 · STM32
基于STM32的机械臂设计
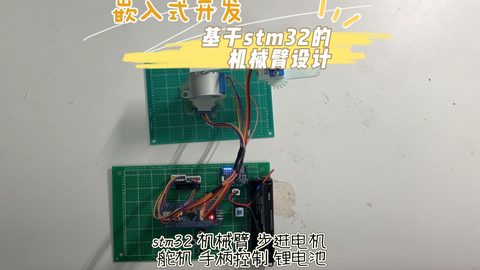
基于STM32的机械臂设计,STM32单片机与嵌入式设计作品。核心控制:采用STM32主控,系统由可充电锂电池供电,并设有电源总开关。 运动机构: 两个步进电机分别负责机械臂的左右旋转和整体升降。 一个舵机负责模拟爪子,执行抓取与释放动作。 手柄操控:打开电源后,通过独立手柄实现所有动作,包括左转、右转、上…
- 主控平台
- STM32
- 上传时间
- 2026-04-26 10:55
- 演示时长
- 01:01
- B 站播放
- 422
01 / FEATURES
功能与设计内容
核心控制:采用STM32主控,系统由可充电锂电池供电,并设有电源总开关。
运动机构:
两个步进电机分别负责机械臂的左右旋转和整体升降。
一个舵机负责模拟爪子,执行抓取与释放动作。
手柄操控:打开电源后,通过独立手柄实现所有动作,包括左转、右转、上升、下降,以及爪子的开合控制。
02 / ABOUT
关于这个作品
这是单片机设计作品库中的第 263 个作品,主控平台为 STM32。页面整理了作品的实拍演示、功能模块、发布时间与原始视频入口,方便按题目、主控和功能方向筛选参考。
需要源码、原理图、接线说明或功能答疑,可以通过首页联系方式私聊,备注作品编号 #263 会更快。
03 / RELATED